Hardware

Google Cloud : nouveaux TPU et nouvelles instances Axion
Soumis par francoistonic le
Image

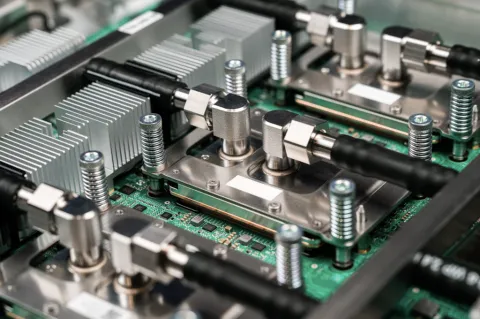
Goolge conçoit une partie du hardware de ses datacenters et particulièrement les composants clés. Le dernier exemple en date est l'annonce de la nouvelle génération de composants TPU : les Ironwood. Ce sont des accélérateurs dédiés à l'IA. Ils sont taillés pour l'entraînement des modèles LLM et l'inférence à faible latence. Dans le même temps, Google Cloud annonce de nouvelles instances basées sur Axion : les N4A. Axion est une gamme de processeurs développés par Google, utilisant l'architecture Arm. 

Outre l'instance N4A, Google annonce aussi C4A, une instance bare metal qui sera bientôt disponible. 

Les nouvelles instances (à venir ou disponibles) :

- N4A : jusqu'à 64 vCPU, 512 Go de RAM DDR5, réseau 50 Gbps.

- C4A Metal : bare metal pour les charges spécifiques comme les hyperviseurs et les développements Arm. Jusqu'à 96 vCPU, 768 Go de RAM DD5, réseau 100 Gbps

- C4A : jusqu'à 72 vCPU, 576 Go de RAM DD5, réseau 100 Gbps, SSD jusqu'à 6 To de stockage local

Par ces annonces, Google continue à renforcer son offre cloud. En résumé : 

  • Ironwood : le TPU de septième génération de Google. Ironwood est spécialement conçu pour les charges de travail les plus exigeantes : de l'entraînement de LLM et l'apprentissage par renforcement complexe à l'inférence IA à haut volume et faible latence et au service de modèles. Il offre des performances plus de quatre fois supérieures à celles de la génération précédente, tant pour les charges de travail d'entraînement que d'inférence, ce qui fait d'Ironwood notre silicium personnalisé le plus puissant et le plus économe en énergie à ce jour. Pas encore disponible
  • Nouvelles instances basées sur Axion Arm : diisponible en avant-première. 
  • Cluster Director dans Google Kubernetes Engine :  les clients TPU peuvent désormais bénéficier des fonctionnalités de Cluster Director dans Google Kubernetes Engine. Cela inclut la maintenance avancée et la reconnaissance de la topologie, ainsi que la maintenance avancée pour une planification intelligente et des clusters hautement résilients.
  • Améliorations de MaxText : Le framework LLM open source haute performance a été amélioré, afin de faciliter la mise en œuvre des dernières techniques d'optimisation de l'entraînement et de l'apprentissage par renforcement, telles que le Supervised Fine-Tuning (SFT) et le Generative Reinforcement Policy Optimization (GRPO).
Réseau : c'est aussi une histoire de câble !

Soumis par francoistonic le

Nous oublions trop souvent que le câble Ethernet est important. Quand vous passez à un réseau Wifi 7 mêlant du filaire et du sans fil, avec des répéteurs WiFi 7 et une connexion fibre, il faut repenser le réseau local :

- mettre à niveau tous les câbles

- avoir une vitesse homogène de votre box à vos ordinateurs

- routeur supportant les débits voulus

Il existe différentes catégories de câbles Ethernet : chaque catégorie correspond à une fréquence nominale en MHz / GHz et en débit de connexion. Par exemple :

Cat 1 : 1 Mb/s

Cat 3 : 10 Mb/s, un des plus communs en réseau Ethernet 10/100

Cat 5e : 1 Gb/s, le minimum pour un réseau full gigabit

Cat 6 : 10 Gb/s

Cat 7 : 10 Gb/s

Cat 8 : 25 ou 40 Gb/s

Les cat 5e et 6 proposent un débit identique mais la fréquence diffère : le 5e est à 100 MHz contre 250 MHz pour le 6. 

Si vous utilisez un câble cat 3, 4 ou 5 sur un réseau 1Gb/s avec un routeur gigabit et des ports Ehternet 1 Gb/s, vous bridez de facto les performances du réseau car le câble ne dépassera sa capacité maxmiale théorique. 

Prenons un exemple : vous déployez une box avec un port Ethernet 10 Gb/s, le répéteur Wifi 7 supporte Ehternet 2,5 et 10 Gb/s. Vous passez alors en full 10 Gb/s entre la box et le répéteur avec un câble cat 7, éventuellement 7A. Vous restez homogène. 

Pareillement, si vous utilisez un routeur réseau, il faut impérativement avoir les mêmes débits routeur et ordinateur pour ne pas brider les performances. 

Mais attention, il y a des subtilités. Le 10 Gb/s est spporté par les câbles cat 6A, 7 et 7A mais avec des fréquences différentes. Si la catégorie de câble n'est pas supporté par le port Ethernet de votre machine, la connexion sera au moins fortement dégradée, au pire, totalement inopérante ! En cas de doute, regardez les specs précises du port Ethernet pour voir les câbles supportés. Par exemple, sur une Pi 5, on utilisera un câble cat 5e ou 6. 

Meta Ray-Ban display : ce n'est pas un produit fini mais un prototype bancal

Soumis par francoistonic le
Image

Dan Zeitman, ingénieur et vétéran de la réalité virtuelle, connaît bien le secteur et les différentes technologies du marché. Il a travaillé dans l'équipe Bose AR. Il a livré un premier retour sur la Meta Ray-Ban Display. Pour Meta, il s'agit d'un matériel de réalité virtualité / mixte pour le grand public. Dan tempère fortement cette idée et met le doigt sur plusieurs défauts dont certains sont plus que gênants. 

Bon point :

- le modèle est plutôt léger et relativement fin

- il s'intègre bien au visage sans le "surcharger" 

Un des arguments de Meta est le HUD, la position tête haute de l'affichage. Et là, Dan n'est pas d'accord. Le HUD est placé trop bas et la résolution est un point faible. Le mauvais positionnement du HUD oblige à regarder ailleurs que droit devant et la tête n'est pas en position haute tout le temps ce qui nuit à l'usage mais aussi à la sécurité de l'utilisation. Et il y a des progrès à faire sur les verres correcteurs. L'usage du bracelet qui doit détecter les mouvements des mains n'est pas le plus précis et peut provoquer une fatigue. Et il a été peu convaincu par les démos sur scène : mauvaise langue par défaut dans le système, latence de traduction. Pis, les apps proposées n'apportent pas grand chose, rien qui peut réellement (re)lancer le marché de la réalité virtuelle. 

Quid du SDK ?

Sans usages et sans apps, les Meta Ray-Ban Display ne servent à rien ou presque. Or, Meta ouvre très lentement le SDK et pour le moment, il n'est pas ouvert aux développeurs, seuls quelques partenaires y ont accès. Une préversion plus ouverte est annoncée pour 2026... Cette fermeture étonne : Meta veut-il contrôler strictement les apps ? Ou est-ce que le kit de développement n'est pas totalement finalisé ?

Dan estime les Ray Ban Display sont plus un prototype qu'un produit fini prêt pour le grand public. Oui, c'est un beau produit avec de belles promesses, mais dans la réalité, l'usage reste limité et bancal. 

Source : first impressions, meta ray-ban display demo

TinyGo 0.39 : mise à jour du langage, bug fix

Soumis par francoistonic le

TinyGo est un compilateur dédié aux MCU, WebAssembley et à la ligne de commande. Il est idéal pour la carte de programmation TinyGo. La version courante est la 0.39.0 sortie mi-août. Cette version inclut :

- support de Go 1.25

- correction de bugs divers

- mise à niveau pour Go 1.25 du compilateur et du CI build

- support multcore pour les RP2350 et sur macOS

- amélioration du reflect et stdlib

- nouveau carte : STM32L031G6U6

Site : https://github.com/tinygo-org/tinygo

Ventoy : l'ultime outil pour créer sa clé USB bootable

Soumis par francoistonic le
Image

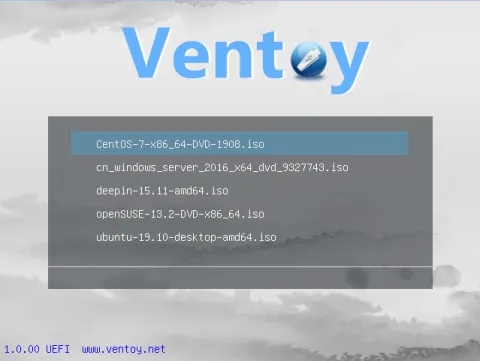
Créer une clé USB bootable n'est pas toujours très simple. Les fichiers ISO ne sont pas identiques et surtout, une clé USB ne peut contenir qu'une seule image ISO car l'outil flashe la clé avec l'ISO et les fichiers contenus par l'archive. Et si on pouvait créer une clé USB bootable avec plusieurs ISO ? C'est ce que permet Ventoy.

Ventoy est un outil open source supportant les ISO, WIM, IMG, EFI et même VHD ! Il faut prévoir un clé USB de grande capacité pour y copier les ISO. L'outil est disponible sur Windows et Linux en CLI ou avec une interface graphique. 

Ventoy formate la clé USB et prépare le device. Elle est partionnée en deux parties. Une partition sert à y copier les fichiers ISO, vous pouvez créer des dossiers pour classer les ISO. C'est là que Ventoy va chercher les fichiers pour booter. La seconde partition est au format EFI. Au boot, c'est cette partition qui sera démarrée. Au boot, Ventoy se charge et vous accédez à une liste des ISO pour sélectionner l'image à boot. 

Ventoy est extensible avec des plugins. 

Ventoy a été testé avec les principales ISO WIndows, ChromeOS, Unix et des dizaines d'ISO Linux ! L'outil gère les ISO au-delà de 4 Go, boot avec mot de passe, support X86 BIOS, UEFI x86 / 64 / Arm, Secure Boot géré, Linux vDisk Boot supporté.

GitHub : https://github.com/ventoy/Ventoy

Quelles alternatives à CUDA pour le HPC et la programmation GPU ?

Soumis par francoistonic le

CUDA est devenu la référence dans le calcul intensif, l'optimisation LLM, machine learning, le compute vision, etc. CUDA est natif aux GPU NVIDIA et le constructeur fut évolué le langage, les API et les SDK. Mais CUDA reste fortement lié aux GPU NVIDIA. OpenMP pourrait être une alternative ouverte à CUDA. Cette technologie n'est pas nouvelle mais OpenMP Architecture Review Board voudrait bien transformer OpenMP en véritable alternative à CUDA. Le modèle référence reste le C++ mais il existe une OpenMP Python. Pour le moment, cela reste une ambition théorique.

Au printemps dernier, le CNCF évoquait la nécessité d'avoir une véritable alternative aussi performante que CUDA, open source et agnostique des constructeurs et des GPU. Se pose alors des questions sur l'interopérabilité de ces différentes technologiques. Les alternatives  ne manquent pas : OpenMP, OpenCL, Vulkan, ROCm (AMD). Et les fondeurs de GPU proposent aussi leurs propres solutions comme AWS, Google, Apple, etc. 

Malgré toutes les initiatives, aucune ne s'impose face à CUDA. Les récentes interdictions chinoises contre les puces NVIDIA pourraient accélérer le mouvement.

Android 16 QPR2 bêta 2 est disponible

Soumis par francoistonic le

Google distribue depuis quelques jours la bêta 2 d'Android 16 QPR2. Cette pré-version stabilise l'OS. Ce travail de stabilisation prendra plusieurs semaines. Cette version appporte une sécurité SMS OTP, de nouveaux icônes, une meilleure captation des données de santé. PQR2 apportera peu de changements sur le SDK. Par exemple, une app peut appeler en toute sécurité des API présentes sur terminal en utilisant SDK_int_full. 

QPR est une mise à jour trimestrielle de la plateforme Android.

Toutes les nouveautés du mois : Android Studio, QPR2, AndroidX, Jetpack Compose...

[video:https://youtu.be/WZioeVSgc24?si=zOyKPz6-ev0Erb4F autoplay:0]

RustyBoot-RISCV : un bootloader minimaliste en Rust pour RISC-V

Soumis par francoistonic le

Voilà un projet comme nous les aimons à Programmez!. RustyBoot-RISCV est un bootloader écrit en Rust pour les plateformes RISC-V. Il s'inspire de Rubty-Boot, UEFI sur x86. Il est minimaliste dans les fonctionnalités :

- simple linker script, start, UART

- modulaire : UART, mémoire, file system et ELF sont découpés en module

- possibilité de l'exécuter sur QEMU

Le projet vient tout juste de démarrer. A voir comment il évoluera. 

Site : https://github.com/KushalMeghani1644/RustyBoot-RISCV

Liquid Glass : nouvelle interface et le défi du multi-OS

Soumis par francoistonic le
Image

Avec les versions 2026 des différents OS, Apple a aussi introduit une rupture d'interface avec Liquid Glass. Au-delà de la nouvelle interface, un des défis des développeurs est de cibler la bonne interface et la couche à utiliser selon l'OS. Aujourd'hui, Apple propose pas moins de 6 OS basés historiquement sur les fondations de Mac OS X : iOS, iPadOS, macOS, tvOS, visionOS, watchOS. Fondamentalment, nous disposons de deux couches techniques pour l'interface :

- SwiftUI

- UIKit

- sur tvOS, on dispose de TVUkit

Chaque plateforme propose des différences sur les différentes fonctions : plein écran, mode sombre, dynamic typ, les différents menus, multi-fenêtre, support de CarPlay, etc. Le tableau tenu par Apple résume la situation :

SwiftUI, UIKit et AppKit adoptent naturellement Liquid Glass. Les défis de cette interface sont multiples 

- nouvelle apparence des contrôles, objets UI et des icônes

- avoir une unification de la navigation à travers les différentes plateformes

- et conséquence : avoir une expérience proche 

Quand on regarde les guidelines et recommandations, Liquid Glass impose une nouvelle esthétique qu'il faut comprendre pour implémenter correctement ce design. Adopting Liquid Glass fournit une introduction détaillée avec les exemples pour QwuiftUI, UIKit et AppKit : https://developer.apple.com/documentation/technologyoverviews/adopting-liquid-glass

Cette interface impacte aussi les frameworks multiplateformes comme React Native ou encore Flutter. React Native a très tôt travaillé sur le support transparent de l'interface. Côté Jetpack Compose, un support alpha avait été annoncé du mi-juillet. Côté Flutter, peu de choses bougent. 

Raspberry Pi 5 : Pironman 5, le boîtier ultime ? Partie 2

Soumis par francoistonic le

Il est temps de prendre réellement en main le Pironman 5. Le boîtier est monté. Pour exploiter les fonctionnalités du Pirnonman, il faut installer le logiciel dédié. Attention : il faut impérativement installer pironman5 et surtout pas une version antérieure. Seule la v5 gère le hardware.

L'avantage du Pironman5 est de proposer 2 ports HMDI plein format et non l'horrible micro-HDMI. La double ventilation est un atout. On dispose de 2 ventilateurs arrière et surtout d'un ventirad sur la Pi5. Cela permettra de maintenir les performances de Pi 5 et de limiter une perte de puissance à cause d'une surchauffe.

La partie logicielle

sudo apt-get update

sudo apt-get install git python3 -ycd ~git clone https://github.com/sunfounder/pironman5.gitcd ~/pironman5sudo python3 install.pyRien de compliquer. Pour une raison inconnue, le git clone ne fonctionnait pas. Nous avons récupéré manuellement le zip puis décompresser le contenu dans dossier pironman5. le python3 install.py prend quelques minutes. La configuration et l'administration du Pironman 5 peuvent se faire directement dans Terminal ou avec l'interface Web accessible sur le navigateur : <adresse IP de sa Pi>:34001. Pour une configuration fine, nous vous conseillons de passer par le Terminal. Le M.2 fait parfaitement ce qu'on attend de lui. N'oubliez pas que pour installer l'OS sur un NVMe, il faut configurer manuellement l'OS et forcer le boot sur le NVMe. Espérons que Raspberry Pi automatisera le support SSD.En optionEn option, vous pouvez utiliser une carte NVMe à 2 slots. Nous vous la conseillons vivement si vous voulez utiliser 2 NVME ou 1 NVMe et l'accélérateur AI Hailo-L. A l'usage, nous sommes peu convaincu de l'intérêt des LED RGB. Un conseil : ajuster l'activation des ventilateurs (à partir d'une température définie) car ils génèrent une bruit de fond. Pour le reste, rien à dire sur le boîtier et son usage. Si vous devez modifier le hardware, il faudra démonter partiellement le boîtier.
