cartographie 3D

Google présente l'API Aerial View en preversion

Soumis par fredericmazue le

Google a annoncé la sortie de son API Aerial View, en préversion pour le moment. Cette API offre un accès programmé à des vidéos cinématographiques de points d'intérêt construits avec la source cartographique 3D utilisée par Google Earth. Cette nouvelle API permet aux développeurs de l'immobilier, du voyage et d'autres secteurs de mettre en valeur un bâtiment et ses environs, pour aider les gens à prendre virtuellement des décisions éclairées en fonction de leur emplacement, souligne Google.

Pour l'instant l'API ne fonctionne que sur des adresses américaines, Mais Google promet que d'autres pays seront disponible à l'avenir. Pour utiliser cette API, les développeurs doivent se rendre dans leur console Google Cloud. Ils pourront y activer cette API et démarrer un essai gratuit.
S.L.A.M.drunk : un SDK Parrot pour apprendre aux drones à éviter les obstacles

Soumis par fredericmazue le
Image
Image

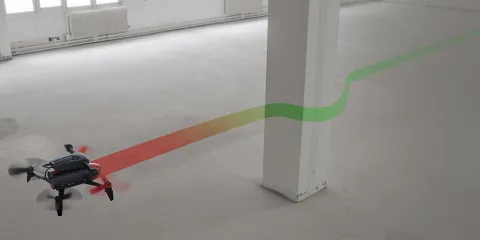
Parrot va proposer un kit de développement permettant de concevoir des applications avancées de navigation autonome, d’évitement d’obstacles, de navigation en intérieur et de cartographie 3D pour les drones et autres plateformes robotiques dans des environnements encombrés et sans couverture GPS.

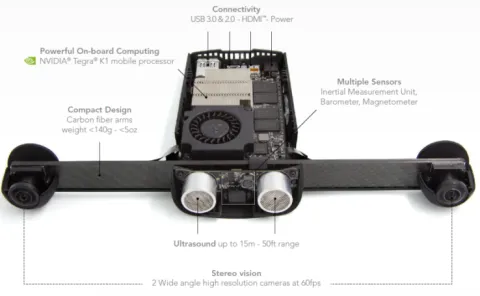
Le Parrot S.L.A.M.dunk se positionne sur son drone hôte et est relié avec lui via un câble jack 3,5mm à la batterie et par câble USB afin de pouvoir envoyer des informations et des commandes au drone ainsi qu'en recevoir. Le kit est compatible avec tous les appareils de la marque, mais pas uniquement.

Le kit  intègre des applications logicielles avancées basées sur l’algorithme de localisation et cartographie simultanées : S.L.A.M. (Simultaneous Localization and Mapping). La technologie S.L.A.M. permet au drone de comprendre et de modéliser son environnement en 3D et de se localiser dans des environnements chargés d’obstacles et non couverts par le GPS. Il embarque un processeur NVIDIA Tegra K1 et différents capteurs : une caméra stéréo fish-eye d’une résolution de 1500x1500 à 60fps, une centrale inertielle (IMU) , un capteur ultrason, un magnétomètre , un baromètre. L'ensemnle tourne qous Ubuntu 14.04 avec le framework Robotic OS.

Parrot souligne avoir conçu son S.L.A.M.drunk afin qu'il soit le plus ouvert possible aux développeurs.

Le S.L.A.M.drunk sera disponible au 4ème trimestre 2016. Prix annoncé : 1 249 euros sans drone.
