robotique

Un consortium japonais pour des robots tous azimuts

Soumis par fredericmazue le

Mardi 1er juillet a été créé un consortium de 300 entreprise japonaises spécialisées dans la robotique. L'objectif de ce consortium est ambitieux : aboutir au développement de 100 types de robots différents à l'horizon 2020.

Il pourra s'agir de robots communicant via Internet avec des personnes à mobilité réduites ou hospitalisées, ou des robots pour assister dans les tâches ménagères. Le consortium se déclare par ailleurs ouvert à toute nouvelle idée d'application robotique. Bref, le robot veut mettre des robots partout et s'imposer dans cette branche technologique : "Nous souhaitons créer des robots qui pourront servir de standard international, en utilisant nos dernières technologies de communication et notre savoir-faire sur la standardisation" a ainsi déclaré le Professeur Hideyuki Tokuda de l'Université de Keio, Président du consortium.

Microsoft : un papillon mécanique qui réagit à votre stress

Soumis par fredericmazue le
Image

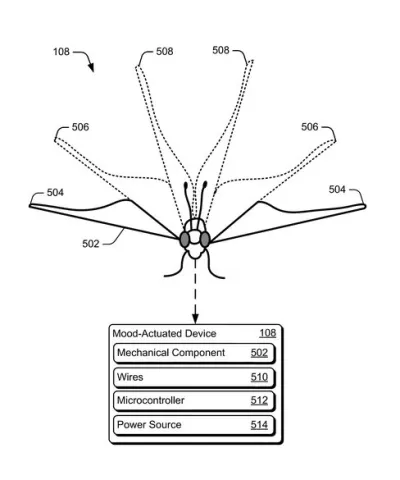
Vous êtes stressé ? Pouvez-vous imaginer qu'un papillon mécanique prenne son envol et vienne agiter ses ailes devant votre nez pour vous inviter à vous détendre ?

Microsoft a breveté le principe d'un tel papillon.

Le principe est que votre futur nouvel ange gardien reçoit des données émises par votre smartphone, après que vous ayez renseigné celui-ci sur votre humeur. Ou bien les données pourraient être reçues d'une montre connectée qui capterait diverses informations telles que vos pulsations cardiaques. Les données seraient ensuite transférées au papillon par le smartphone, après que celui-ci a appliqué des corrections de contexte. Par exemple si le smartphone se rend compte grâce à son GPS que l'utilisateur fait son footing matinal, il en déduira qu'il n'y a pas de situation de stress liée à des pulsations cardiaques en augmentation et le papillon restera au repos.

Si situation de stress il y a, le papillon prend son envol, en battant les ailes d'autant plus vite que le niveau de stress détecté est important,  pour venir se positionner devant son propriétaire afin de l'inciter à se calmer.

Microsoft devrait sortir sa première montre connectée dès cet été. En revanche, aucune information ne semble indiquer qu'un tel papillon soit commercialisé en même temps.

Au fait, ça existe les papillons mécaniques volants ? Oui, le Kikuchi Lab de l'Institut de Technologie Chiba au Japon en a développé un. Le papillon breveté par Microsoft est similaire.

[video:https://www.youtube.com/watch?v=irhMAu_Dgio]

Le papillon mécanque breveté par Microsoft :

Le biobot : un robot constitué de cellules musculaires

Soumis par fredericmazue le

Des chercheurs de l'université de l'Illinois un biobot, nom attribué à un robot biologique. Celui-ci est constitué de cellules musculaires dont les contractions sont contrôlées par des impulsions électriques.

Le biobot est constitué d'un squelette en hydrogel imprimé en 3D, comportant de splots pour fixer la bande musculaire un peu comme les tendons relient le smuscles aux os.

Caroline Cvetkovic, étudiante chercheuse impliquée dans le projet, explique "Ce projet est une première étape importante dans le développement et le contrôle de machines biologiques qui peuvent être stimulées, entraînées ou programmées pour effectuer une tâche. Ce système pourrait éventuellement évoluer vers une génération de machines biologiques qui pourraient aider à l'administration de médicaments, la robotique chirurgicale, des implants intelligents ou des analyseurs environnementaux mobiles, parmi d'innombrables autres applications."

Source : www.futura-sciences.com

[video:https://www.youtube.com/watch?v=skCzl7FlM34]

Google retire son robot Shaft de la compétition Darpa Robotics Challenge

Soumis par fredericmazue le

Le Darpa Robotics Challenge est un concours organisé par la Defense Advanced Research Projects Agency (Darpa), l'agence en recherche et développement de l'armée américaine.

Le but de ce concours est de motiver le développement de robots capables d'assister et même de remplacer les humains pour des opérations en environnement dangereux. Les opérations de sauvetage sont des utilisations mise en avant, mais des applications militaires sont à coup sûr envisagées.

En décembre 2013, Shaft, le robot de Google, ou pour être plus précis, le robot de la société japonaise Shaft récemment rachetée par Google, avait remporté les demi-finales de cette compétition, avec 27 points, devant le robot IHMC Robotics qui n'avait marqué que 20 points.

Google, bien placé pour remporter l'épreuve finale de la compétition, vient de créer la surprise en annonçant qu'il en retirait son robot. La raison invoquée officiellement est d'être plus libre pour faire de Shaft un produit commercial.

Officieusement, il se murmure que Google commençait à être très mal à l'aide, attaquée qu'elle était pour recevoir des fonds de la DARPA. Fonds qui sont normalement réservés aux startups et autres jeunes pousses, ce que n'est plus vraiment Google...

[video:https://www.youtube.com/watch?v=diaZFIUBMBQ]

Aldebaran lance NAO EVOLUTION

Soumis par fredericmazue le

Aldebaran lance NAO EVOLUTION - la 5ème et nouvelle génération de son robot NAO, interactif, autonome et entièrement programmable.

NAO EVOLUTION bénéficie du tout dernier système d'exploitation NAOqi 2.0, désormais commun à tous les robots de l'entreprise, dont le robot émotionnel Pepper. Conçu pour faciliter l'interaction naturelle par le biais de la voix, l'environnement NAOqi intègre un moteur de dialogue, un moteur émotionnel et une capacité de vie autonome. Les robots conçus par Aldebaran embarquent pour la plupart les mêmes technologies et partagent le même OS, ce qui rend possible le transfert d'applications d'un robot à l'autre avec peu d'adaptation. Aldebaran dit avoir réussi le pari de créer une "plateforme" unique qui se décline sous plusieurs formes humanoides, lesquelles bénéficient des mêmes avancées logicielles.

NAO EVOLUTION embarque également des fonctionnalités améliorées, favorisant l'interaction entre homme et robot et permettant aux développeurs de programmer eux-mêmes des séquences complexes:
       

  • Une détection et une reconnaissance accrue des formes et des visages avec de nouveaux algorithmes
  • Une meilleure localisation des sources sonores grâce aux 4 microphones directionnels
  • Une estimation affinée des obstacles et des distances, avec une portée de détection allant de 1 cm à 3 mètres à l'aide de nouveaux télémètres sonar
  • Une batterie plus puissante : de 48,6 watt-heure, conférant à NAO EVOLUTION environ 1h30 d'autonomie en fonction de l'usage, soit +30 % par rapport à la génération précédente.


Si sa taille demeure inchangée (hauteur : 58 cm), NAO EVOLUTION est aujourd'hui, selon le constructeur :

  • Plus robuste, avec des engrenages en métal dans le cou, les hanches, les jambes et les chevilles.
  • Plus discret, avec des semelles atténuant le bruit et le frottement des pas.
  • Plus habile avec une meilleure préhension des objets grâce aux grips des doigts


"Cette nouvelle étape s'inscrit pleinement dans notre vision qui est de proposer à terme des robots humanoïdes au plus grand nombre, " rappelle Bruno Maisonnier, Fondateur et CEO d'Aldebaran. " Notre volonté est qu'au delà des écoles et des universités, les entreprises, tout comme la communauté des développeurs, s'emparent de nos robots et créent les applications qui feront demain le succès de NAO. "

Disponible dès maintenant, NAO EVOLUTION sera proposé pour un tarif de base hors taxe selon les régions: Europe: 4 690 EUR - Asie Pacifique : 7 000 EUR - Amérique Nord et Sud: 7 990 USD

Ces offres packagées incluent tout un ensemble de logiciels et services ainsi qu' 1 à 3 années de maintenance.
Quand les robots empruntent à l'origami japonais

Soumis par fredericmazue le

L'origami est l'art du pliage du papier au Japon. Un art qui a inspiré la création de roues déformables pour des robots. La technique a été présentée à la Conférence Internationale de la Robotique et de l’Automatisation.

Les roues déformables ne sont pas en papier mais en plastique. Cependant les principes du pliage sont bien présents. La technique permet aux robots d'ajuster la taille de leurs roues du simple au double, afin de s'adapter à diverses situations.

[video:https://www.youtube.com/watch?v=2XVQF94ShCg]

Bientôt les robots joueront au baseball en apesanteur

Soumis par fredericmazue le

La robotique progresse décidément très vite. Bientôt les robots maladroits appartiendront au passé avant même d'avoir réellement occupé le présent :-)

En témoigne les travaux menés par l'Ecole Polytechnique de Lausanne qui a développé un impressionnant bras robotique doué de rapidité et de réflexes.

Mieux que cela, ce bras robotique, conçu pour attraper des objets, est doué de facultés d'apprentissage. Ses mouvements sont en effet acquis à parti des mouvements humains, grâce à des technologies dites d'imitation. En plus de cela, bien entendu, le robot analyse les trajectoires et les mouvements sur eux-mêmes des objets qu'il doit attraper. Un puissant ordinateur lui permet de réagir en temps réel.

Une application envisagée pour ce bras serait d'attraper des objets risquant d'endommager un satellite. En attendant de devenir champions de baseball ;-)

[video:https://www.youtube.com/watch?v=M413lLWvrbI]

L'Agence Spatiale Européenne a mis au point un exosquelette pour commander des robots à distance

Soumis par fredericmazue le
Image

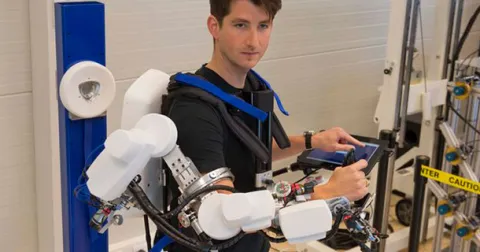
Lors de la conférence RocketMinds qui s’est tenue dans le centre des opérations de l’ESA à Darmstadt, en Allemagne, l'Agence Spatiale Européenne a fait la démonstration d'un exosquelette commandant un robot situé à Noordwijk aux Pays-Bas, c'est-à-distant de plus de 400 kilomètres.

Cet exosquelette est alimenté par des batteries et émet ses commandes en direction du robot esclave via un réseau cellulaire. Il est donc opérationnel tant qu'une couverture télécom est disponible.

Le robot esclave reproduit les mouvements de l'exosquelette, mais surtout, il fait remonter des informations de retour de force à l'exosquelette, ce qui permet à l'opérateur humain de se rendre contre des résistances mécaniques que le robot rencontre.

Source : www.humanoides.fr

Le logiciel NI LabVIEW est désormais compatible avec LEGO MINDSTORMS EV3

Soumis par fredericmazue le
Image

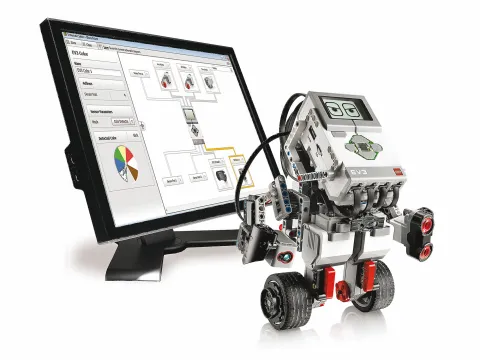
National Instruments annonce la possibilité d'utiliser le logiciel de conception graphique NILabVIEW pour programmer la plate-forme robotique LEGO MINDSTORMS. Le module LabVIEW for LEGO MINDSTORMS est disponible en téléchargement gratuit pour l'enseignement et la vente. Ce logiciel permet aussi bien aux étudiants et aux ingénieurs qu'aux passionnés de créer des programmes capables de communiquer avec la brique EV3 et de la contrôler avec LabVIEW. LabVIEW offre des possibilités de programmation graphique intuitive et de connectivité avec des milliers de capteurs, d'appareils et de systèmes variés, et permet donc aux utilisateurs de tous niveaux de concevoir rapidement des projets de robotique ambitieux et complexes, ce qui en fait une plate-forme idéale pour l'enseignement des sciences, de la technologie, de l'ingénierie et des mathématiques.

"J'utilise LabVIEW au sein de mes cours d'informatique parce que c'est un logiciel standardisé dans l'industrie, mais aussi parce qu'il peut être abordé par des étudiants d'horizons très variés, y compris par ceux ayant des difficultés à lire ou écrire," explique Rob Torok, professeur de mathématiques et de robotique à l'université de Claremont, aux États-Unis. "L'ajout du support d'EV3 va permettre à mes étudiants de continuer à utiliser LabVIEW pour réaliser leurs projets de robotique ; c'est une excellente nouvelle."

Le logiciel inclu avec les produits EV3 a été développé par NI et s'appuie sur LabVIEW. Les utilisateurs peuvent se connecter à la version standard de LabVIEW pour obtenir davantage de fonctionnalités avec LEGO EV3. LabVIEW est un logiciel de programmation utilisé dans quasiment tous les secteurs de l'industrie pour mettre à exécution des prouesses d'ingénierie telles que le projet de chute libre supersonique Red Bull Stratos ou le Grand collisionneur de hadrons du CERN. Cela signifie que les étudiants qui apprennent à utiliser LabVIEW emploient les mêmes outils de programmation que les scientifiques et ingénieurs les plus innovateurs au monde.

Plus d'informations sur http://k12lab.com/mindstorms

Des robots fourmis pour construire des composants électroniques en équipe

Soumis par fredericmazue le

Fin février 2014, nous vous avons présenté les robots termites constructeurs. Voici de nouveaux mini robots, à la fois similaires et différents des robots termites. Similaires parce qu'ils travaillent en équipe. Différents, car ils ne sont pas autonomes, ni pour décider de se déplacer, ni même pour se déplacer.

Il s'agit de mini robots développés par le centre de recherche international SRI International, qui semble s'être inspiré cette fois des fourmis. Ces mini robots se déplacent à grande vitesse - jusqu'à 35 cm par seconde - sur des circuits imprimés. Ils sont guidés par de petits aimants dont le champ magnétique est contrôlé par un ordinateur.

Dans la vidéo, qui est à vitesse réelle, vous les verrez se déplacer, l'un pour apporter une pièce à assembler, l'autre pour apporter la micro goutte de colle nécessaire pour l'assemblage, etc.

Le projet de développement de ces robts est le Diamagnetic Micro Manipulation (DM3). Il est financé par l’agence américaine pour la recherche avancée militaire, la DARPA.

[video:https://www.youtube.com/watch?v=uL6e3co4Qqc]

Frédéric Mazué